科学与教育 · 作者自述
Real2Gym:机器人与人手视频的场景重建对照
Kerui Ren、Yingxiang Xu、Kaiwen Song、Linning Xu、Bo Dai、Mulin Yu、Tao Lu / Real2Gym 团队 · GitHub
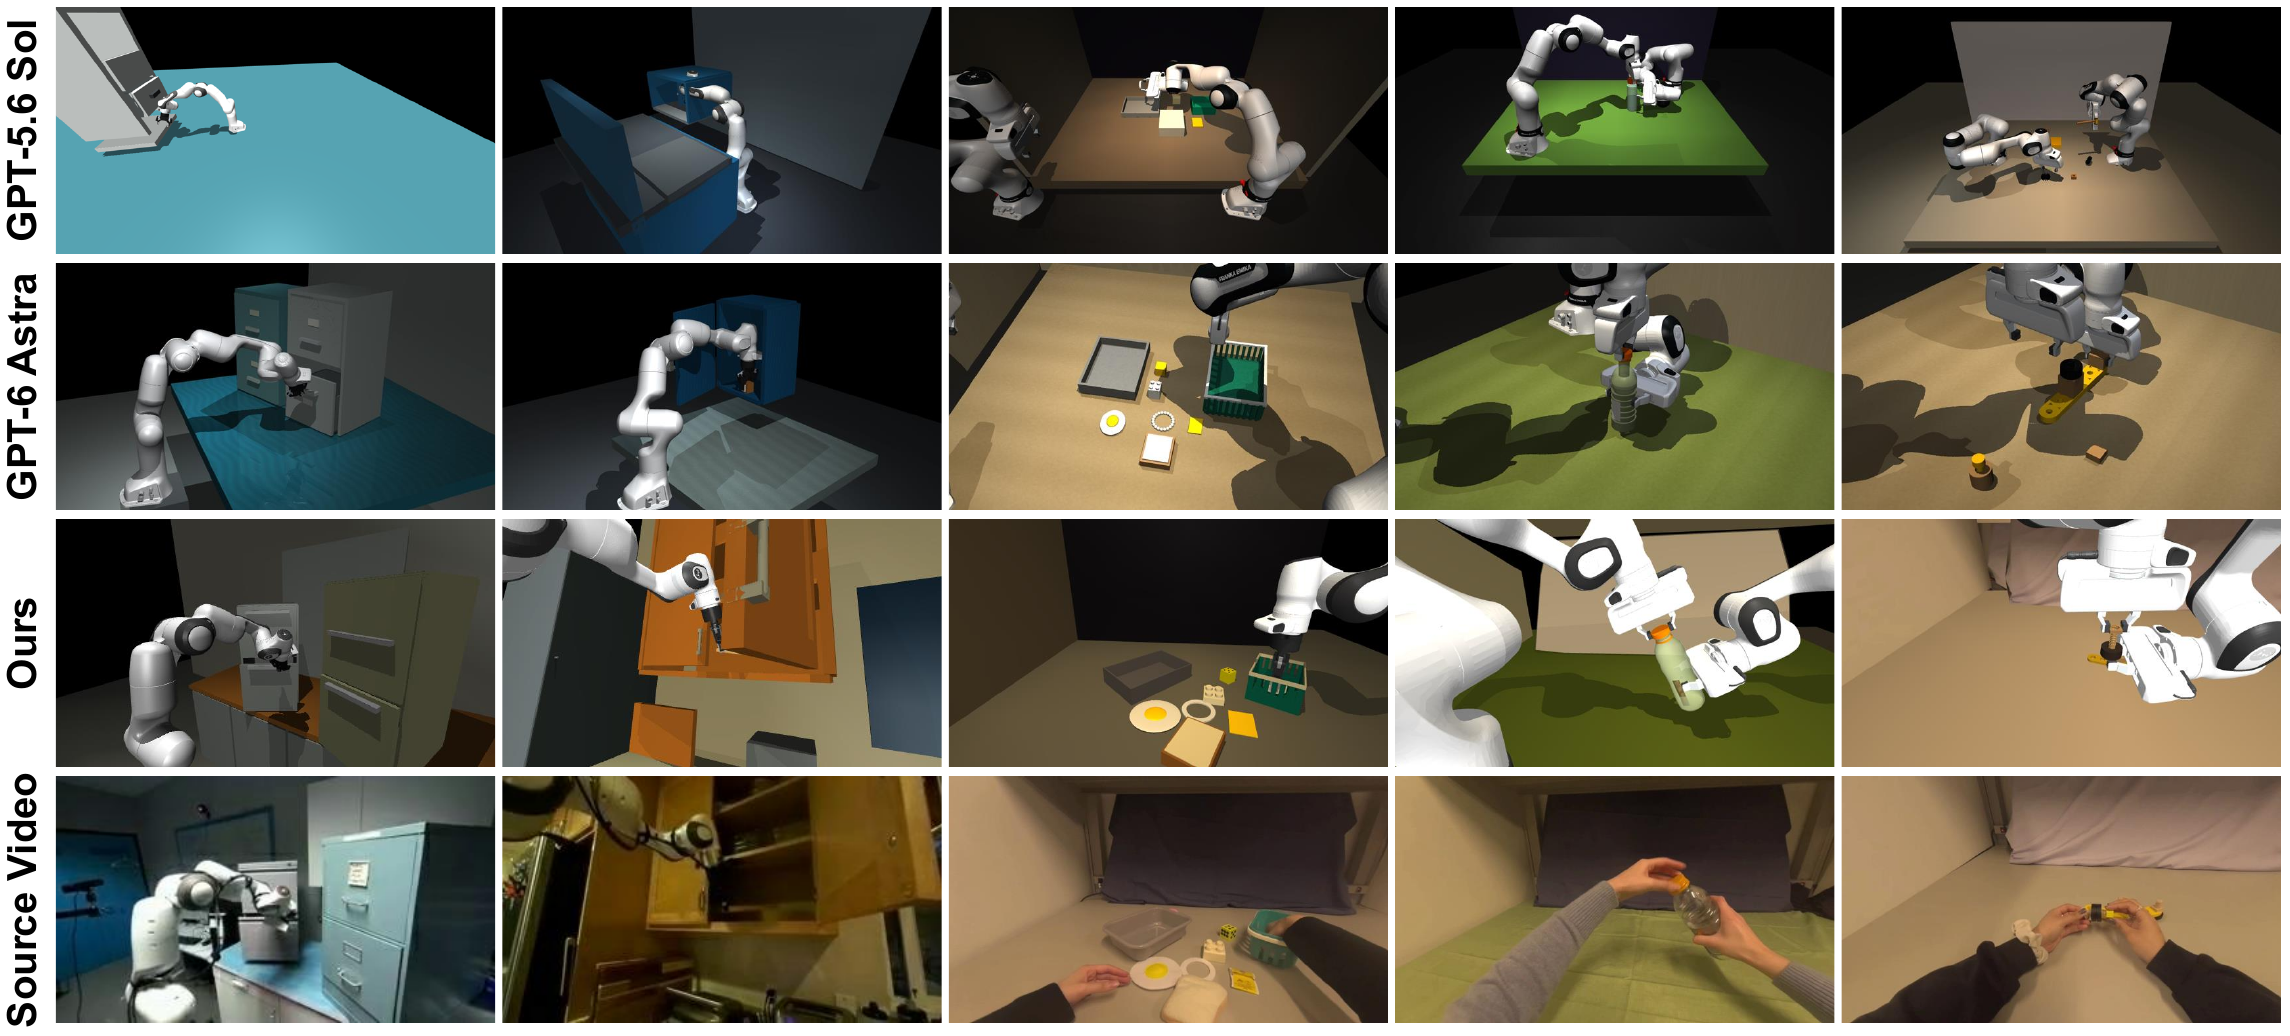
作者效果图暂时不可用,请查看原始来源。
作品说明
将真实机器人或人手操作视频与三维场景重建、动作执行连接起来。完整对照图同时展示 Astra 直接基线、Real2Gym 混合流程及源视频;项目站提供多视角 Real / Blender / MuJoCo 录像供观察。
产物
- 机器人 / 人手视频到三维场景
- 作者重建对照图
- Blender / MuJoCo 流程源码
提示词与任务
公开情况
已记录提示词或过程入口;完整内容请回源核对。
已公开的任务与过程请回作者原文查看。
提示词 / 过程 ↗来源与核查
证据说明
作者 README 明确 GPT6 Astra 协调 Blender 场景重建、MuJoCo 动作适配和反馈修改;项目站另区分直接 Astra 基线与 Real2Gym。后者使用 Pi3X / SAM2 初始化几何,并在代理执行中引入 SAM3 / GraspNet,不能把整张图或混合流程优势统一归因于 Astra。
核查过程
匿名完整 GET 原团队项目站及 GitHub API 的 README、提示词;GitHub 网页直取返回403,浏览检索可读,不当作公开仓库不可用。实际对照 PNG 完整 GET 200 / image/png / 1,400,416字节 / 2290×1036,Content-Length一致,SHA-256 e89ffc949fd4f3d224dcb20170373b83636398ebe4ca88e84565dda9ed8f3311,Pillow Image.load 全图解码并实际查看。项目站为成果展示,不计实际交互演示。未执行 Blender、MuJoCo 或机器人。
观察与局限
本轮确认作者公开的完整对照图及项目站可达,并保留各行职责边界;项目站列出24项重建任务与研究结果,但未独立复现模型、任务成功率、物理或真机执行。examples/ 目录属于可编辑请求模板,不能作为预计算成功结果。最早公开日期未确认,sourceDate 保持 null。
作品权利
本轮 GitHub API 未返回仓库许可证;原论文、源数据、机器人资产、代码与结果媒体按各自权利和原仓库第三方说明核对。预览保留原图与各方法标注,外链团队站点,不纳入本库 MIT。