科学与教育 · 作者自述
G1 舞台波比跳:搬运支架、俯卧撑与跳跃仿真
Siriuslala · GitHub
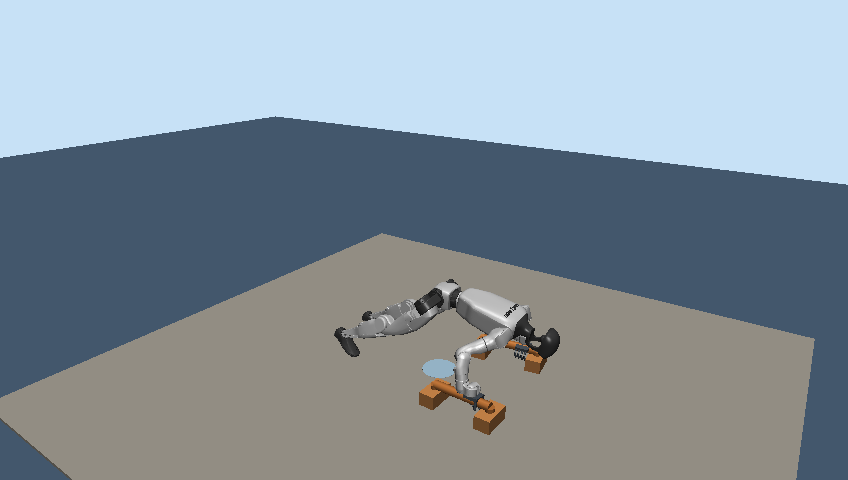
作者效果图暂时不可用,请查看原始来源。
作品说明
将登台搬运、支架展示、俯卧撑与摆臂跳跃组成一段机器人舞台表演,公开双视角完整录像、时间轴、渲染记录和播放器实现。
产物
- MuJoCo 仿真
- 机器人动作控制
- 保存状态序列重放
- 双视角表演录像
提示词与任务
公开情况
未找到公开的原始提示词。
未公开完整提示词,保持未知,不补写为作者原文。
来源与核查
证据说明
原作者 README 与静态页面明确 Astra 在 Codex 中编写控制程序、运行 MuJoCo 并依据实验反馈修改;执行依赖已有预训练行走策略与全身控制,Unitree G1 本体并非 Astra 创建。展示视频重放保存状态;render.json 明确 strict_physics_audit_passed 为 false。
核查过程
已完整读取原作者 README 与制作说明;成果媒体完整 GET、核对字节数与 SHA-256、Pillow 全帧解码并通过 view_image 实际查看。未安装、运行或独立重建第三方工程。 两段原片共 9,372,628 字节严格 FFmpeg 解码无错误;作者 Pages HTML 200 只证明入口可达,未独立完整交互试玩。
观察与局限
两段作者 MP4 均完整 GET、SHA-256 与严格 FFmpeg 解码通过,实测时长均 156.35 秒,已查看 108 秒实际画面。作者 Pages 两视频完整 GET 与已解码原片哈希一致。未执行原控制器、独立验收稳定性或在真实 G1 上测试;严格物理审计未通过。这份仓库公开播放器、录像和审计数据,原 MuJoCo 控制工程未见公开;外站视频未纳入本库 Release / 站内完整视频数。
- https://github.com/Siriuslala/g1-robot-burpee ↗
- https://raw.githubusercontent.com/Siriuslala/g1-robot-burpee/main/README.md ↗
- https://raw.githubusercontent.com/Siriuslala/g1-robot-burpee/main/assets/data/render.json ↗
- https://raw.githubusercontent.com/Siriuslala/g1-robot-burpee/main/assets/media/fixed.mp4 ↗
作品权利
当前公开资料未核实覆盖全部内容的开放许可;机器人本体、预训练策略与作者媒体分别保留原权利。本库外链并署名,不以 MIT 替代这些条款。