产品与角色 · Author claim
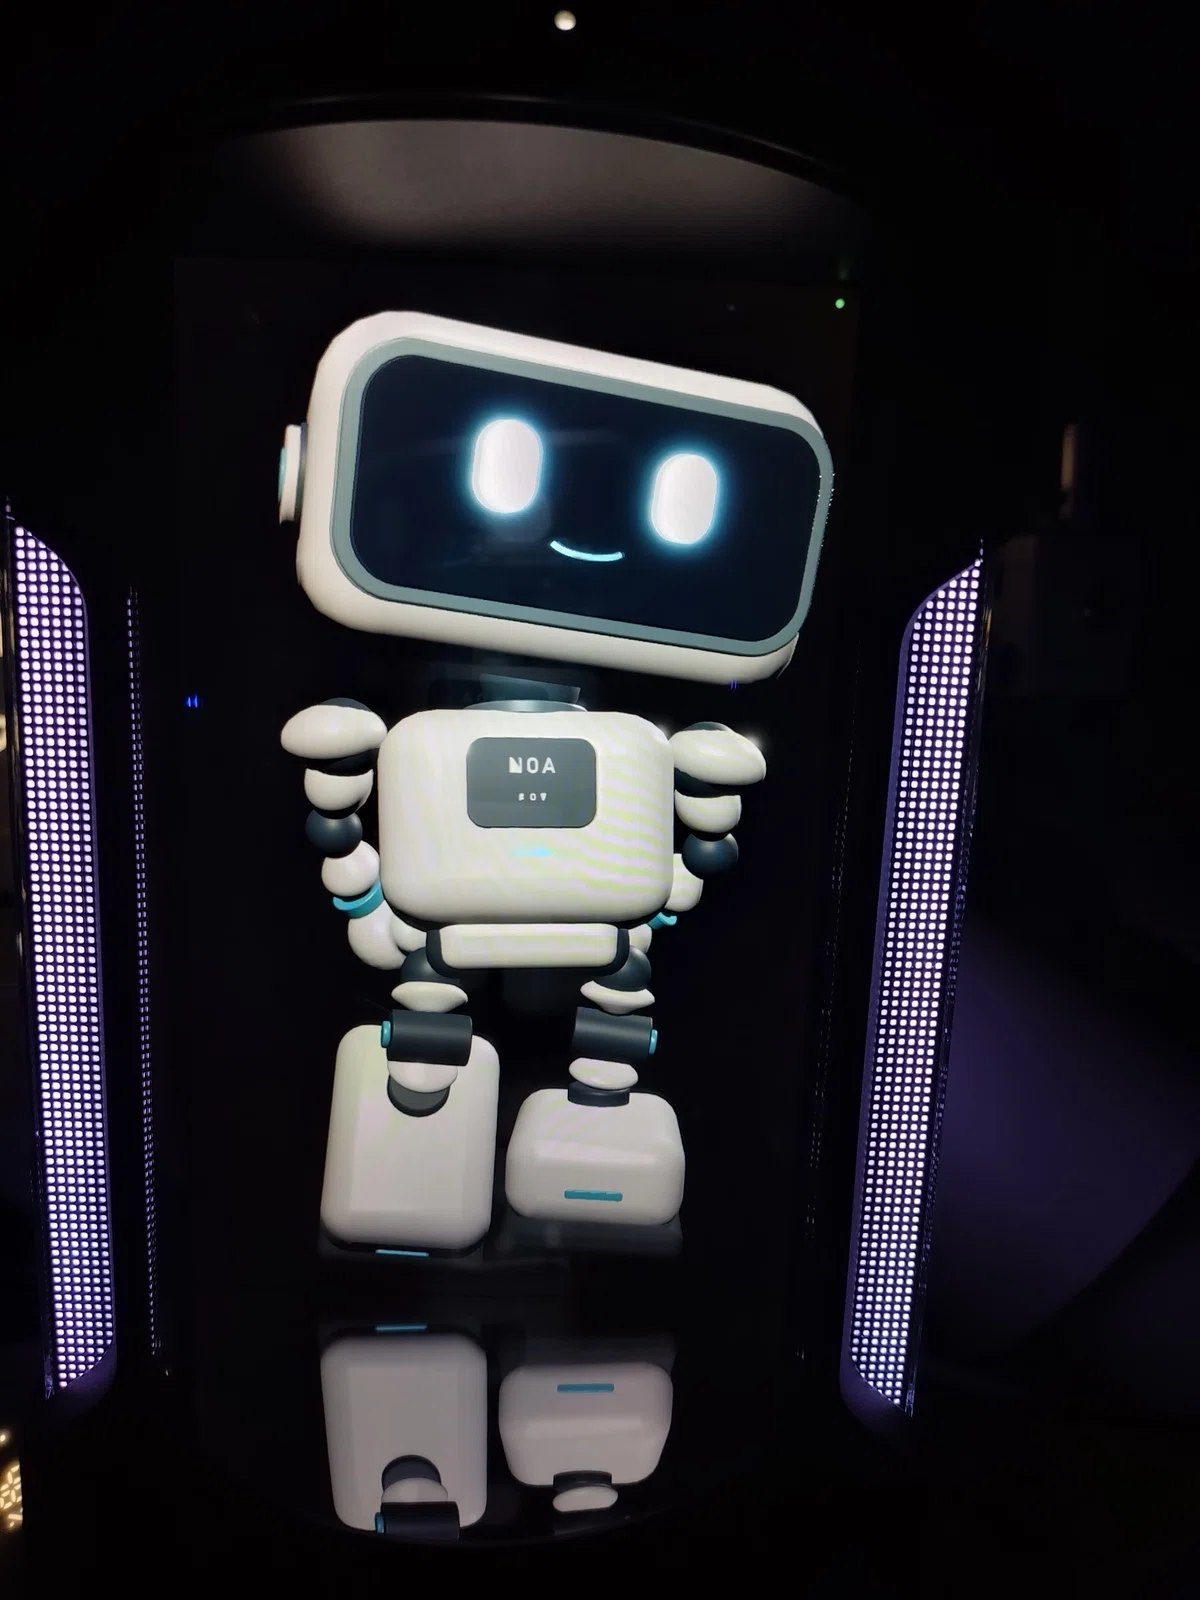
NOA BOT — Blender Robot to VRM and a CODE27 Display
カワちゃん / Kawa-chan / NOA工房 · note
The author image is unavailable. Visit the original source.
Source-language note
将白色小机器人从自然语言方案做到 Blender 模型,再整理刚性关节与权重、导出 VRM 并在设备上显示;记录了导入检查崩溃及最终仍保留的诊断告警。
Outputs
- Blender 机器人建模
- 刚性角色骨骼与VRM
- CODE27 设备显示
Prompt & task
Availability · source language
Only the creator’s description is recorded; no complete original prompt was found.
Task summary · source language
文章公开机器人外形、尺寸与分阶段检查要求;未公开完整对话或下载工程。
Read the creator’s source for published tasks and process details.
Prompt / process ↗Sources & verification
Evidence note · source language
作者明确使用 gpt-6-astra 制作 Blender 机器人并处理部件、关节、权重及 VRM 导出;最后实际导入 CODE27。所选预览是作者设备上的模型显示照片,设计说明海报不作为建模成果证据。
Checks · source language
note 原文完整 GET 200 / 487,287 字节。JSON-LD 首发 2026-09-07T22:43:52+09:00,对应上海21:43:52;CODE27 设备照片完整 GET 200 / 164,095 字节,1200×1600,MIME、Content-Length、SHA-256、Pillow 完整解码与实际查看通过。未取得或导入 .blend / GLB / VRM。
Observations & limitations · source language
19骨、60网格和9材质均为作者自报,未独立检查。设备仍报表情通道、边界测量与垂直偏移问题;表情、口型和视线是后续计划,不能从设备照片认定已经支持。
Rights & attribution
作品、图片和第三方素材保留各权利人的权利;仅链接原站媒体,不纳入本库 MIT 许可。