科学与教育 · Author claim
NVIDIA — From Conveyor Gaps to UR10 Reject Sorting
Ashley Goldstein / NVIDIA Omniverse · 作者网站
The author image is unavailable. Visit the original source.
Source-language note
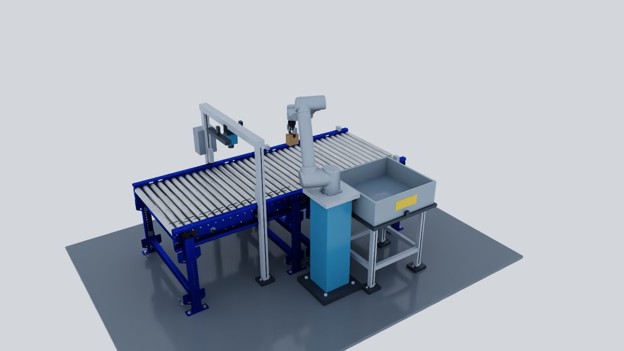
在 VS Code 中建立输送线和检测面板,先研究箱体跨隙与停稳,再将过大的箱体换为适配夹爪的独立试验版本,接入 UR10/Robotiq,把不合格件夹入托盘。可参考如何保存失败条件、保持原 CAD 尺寸,并把结果反馈到下一次修改。
Outputs
- OpenUSD 输送线与机器人场景
- 物理接触驱动的分拣试验
- VS Code 控制面板与测试记录
Prompt & task
Availability · source language
Only the creator’s description is recorded; no complete original prompt was found.
Task summary · source language
文章公开任务边界:先检查既有工作区,区分编辑器和仿真运行器,保留 CAD 源尺寸;物理、场景和渲染分别交由 NVIDIA 库。没有公开完整 Astra 会话。
Read the creator’s source for published tasks and process details.
Prompt / process ↗Sources & verification
Evidence note · source language
作者明确使用 Astra in Codex 与 NVIDIA Skills,负责跨配置、控制器、VS Code 面板和测试的实现与迭代。输送机和箱体来自 SimReady Warehouse;UR10/Robotiq 使用已有 STEP 和关节结构。ovphysx 计算物理,ovstage 更新场景,ovrtx 渲染。不能把既有工业资产或物理引擎能力归为 Astra 自建几何;文章记录多轮失败和工程师调整,不是一次提示完成。 作者未披露完整 Astra 型号版本或推理等级。
Checks · source language
作者页 HTTP 200,仅标 September 2026,没有准确首发日,sourceDate 保持 null。实际成果 card-astra-vscode-simulation.jpg 与 figure-5-robotiq-pickup.jpg 均 HTTP 200 / image/jpeg / 24,046 字节,SHA256=4ff60cb3ce3b99377ff975f411180f8aa44e513f0bb7898a0158ca1fe3d0bf58;下载并 view_image 确认 UR10 与 Robotiq 在完整输送线夹取箱体。原文 figure-6-two-package-test.png 当前 404,不作为效果图。本文未独立运行工业仿真,源码入口尚未确认公开,repositoryUrl/demoUrl 保持 null。 公开 Robotiq WebM 录像普通 GET 为 HTTP 200 / video/webm / 6,395,787 字节,SHA256=bac07e37bc65f1ab49e77fe0b616f7a24903ecd9dcf840a51cb9ad39e76e9601,1120×630、15fps、25.467 秒;完整解码与 5/14/23 秒源帧核查。WebM 作为作者录像外链,不计站内 Release 完整归档。
Observations & limitations · source language
实际场景图可查看;试验通过、滑移量和测试数量均为作者报告,未独立复现。质量、摩擦、夹爪柔顺性、TCP/安装校准和硬件验证仍待工程复核;检测使用注入缺陷参数,没有在这次演示中运行视觉识别模型。
Rights & attribution
Omniverse Labs 的 LICENSE 区分软件 Apache-2.0 与文档及其他非软件内容 CC-BY-4.0;带独立 SPDX 的文件按其声明。既有机器人 CAD、SimReady 数据集和依赖库保留各自许可。图片外链署名,不能将工业模型和第三方材料归入本库 MIT。