交互与工具 · Official showcase
NVIDIA Omniverse — Frontier Agent Simulation Collection
NVIDIA Writers / Frank DeLise、Doyub Kim、Ashley Reid 等 · NVIDIA
The author image is unavailable. Visit the original source.
Source-language note
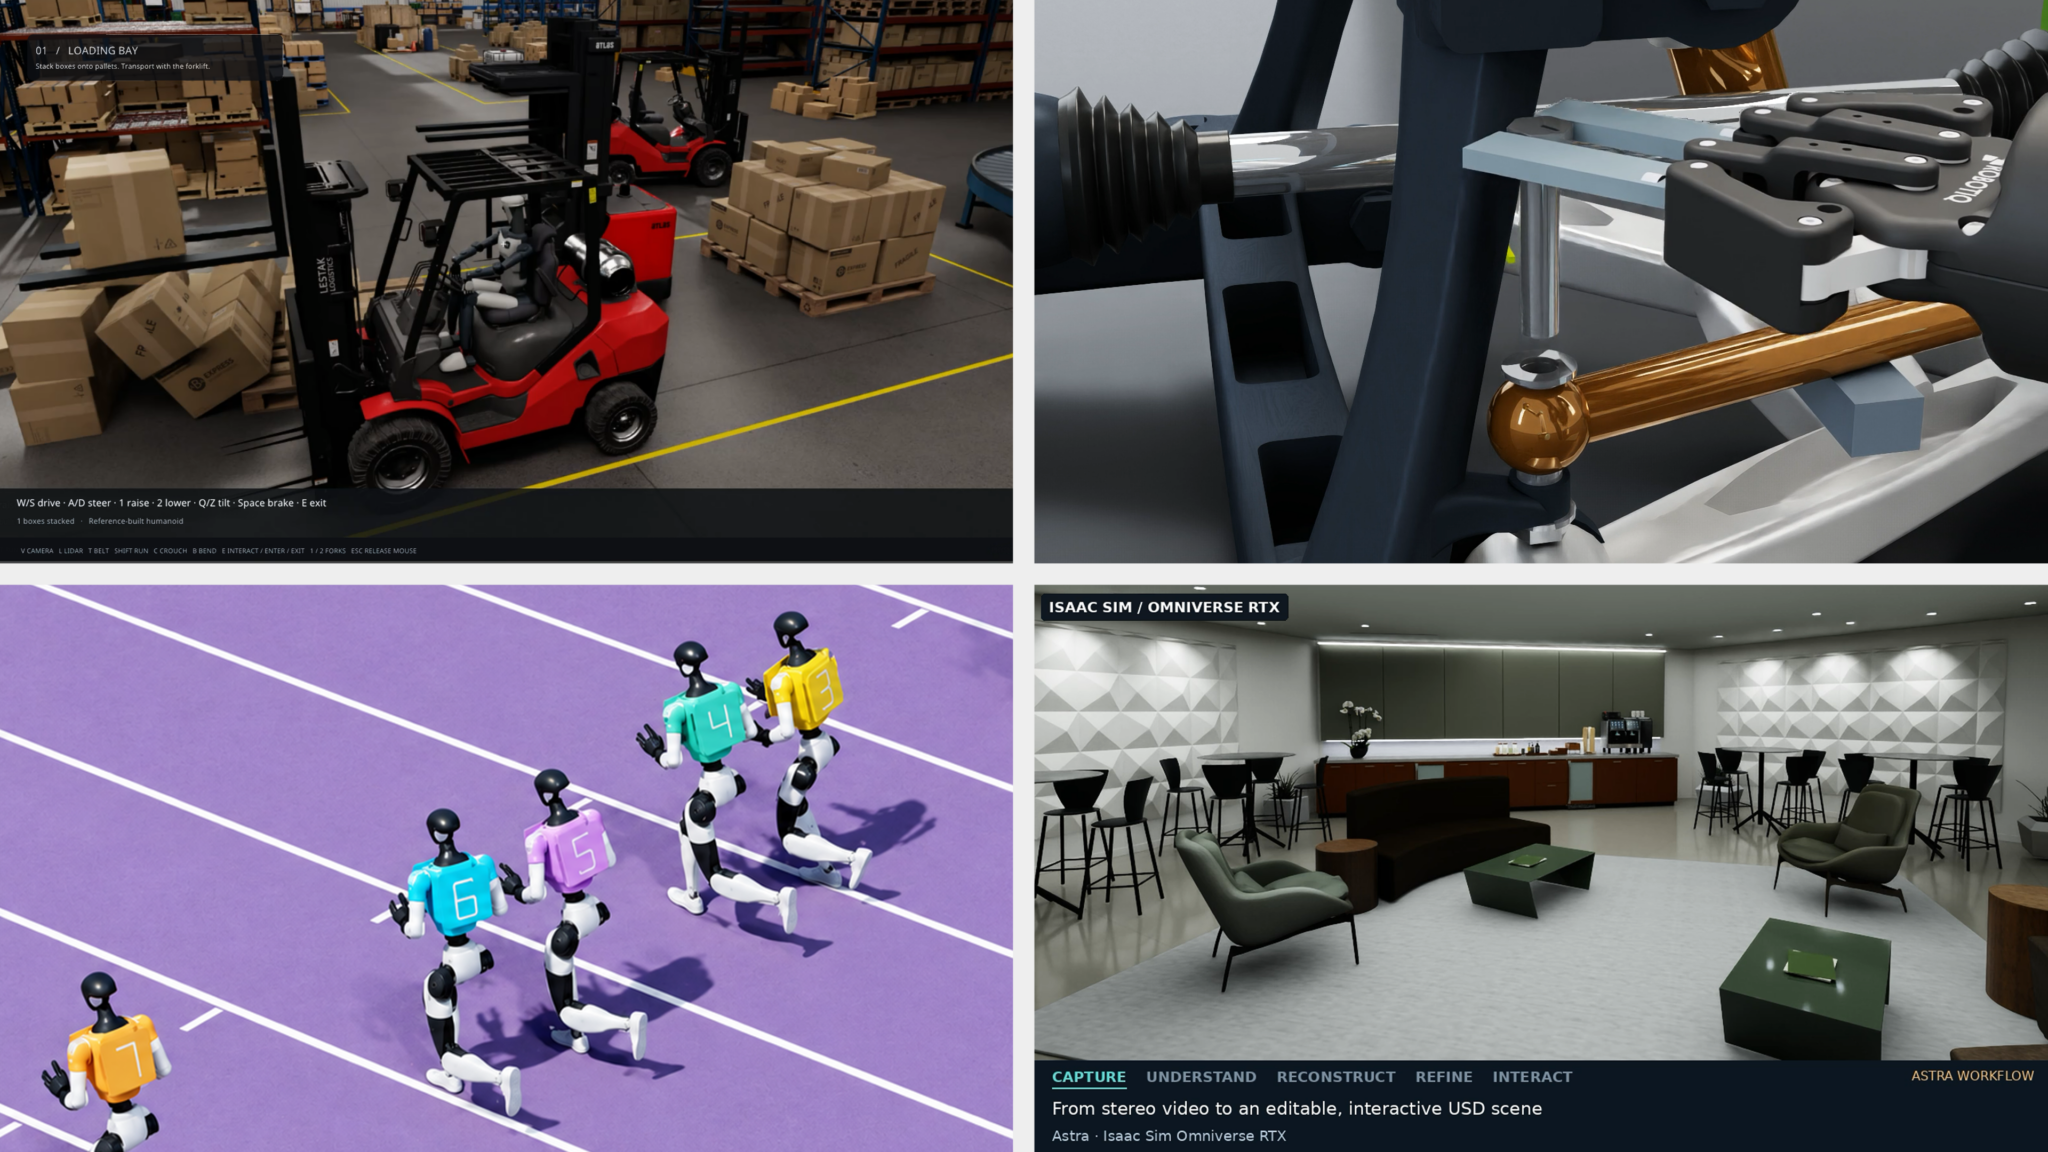
从仓库搬运、驾驶测试到机械拆解和室内重建,研究开发者怎样指导代理连接资产、场景与传感器。预览是官方四项成果拼图;更多片段回原文查看。
Outputs
- OpenUSD 仿真场景
- 机器人与驾驶应用
- NVIDIA Omniverse 工作流
Prompt & task
Availability · source language
Only the creator’s description is recorded; no complete original prompt was found.
Task summary · source language
官方说明开发者逐步给任务、看结果再修正;未提供完整提示词与会话。
Read the creator’s source for published tasks and process details.
Prompt / process ↗Sources & verification
Evidence note · source language
官方展示 Astra 组装应用与控制代码、改 OpenUSD 场景;双胞胎流程混用 Fable 5,已有资产、重建工具和物理引擎各自承担职责。合集只计一条。
Checks · source language
官方 HTML 完整 GET 200,124,532 字节;JSON-LD 首发 2026-10-08T21:06:35+00:00,对应上海 10 月 9 日。真实四宫格预览 GET 200,2,464,723 字节,2048×1152,Content-Length 一致,Pillow 完整解码并实际查看。仓库、驾驶和传感器对照三个原站 MP4 完整获取并严格全长 FFmpeg 解码通过,分别 7.40、220.05、9.57 秒,抽帧实际查看;没有运行仿真工程。
Observations & limitations · source language
官方仿真展示;录像入口是仓库片段,其余见原文。本库未复现,仿真结果不证明实物表现。
- https://blogs.nvidia.com/blog/developers-simulation-frontier-ai-agents/ ↗
- https://blogs.nvidia.com/blog/developers-simulation-frontier-ai-agents/#humanoid-simulator ↗
- https://blogs.nvidia.com/blog/developers-simulation-frontier-ai-agents/#sensor-differences ↗
- https://blogs.nvidia.com/wp-content/uploads/2026/10/zero-to-alpamayo-under-10MB.mp4 ↗
- https://blogs.nvidia.com/wp-content/uploads/2026/10/0_00-0_004-hubble_rivermark_Real_Sim_no_loop.mp4 ↗
Rights & attribution
作品与媒体归原作者及所用资产的权利人;只链接原站媒体,不纳入本库 MIT 许可。